

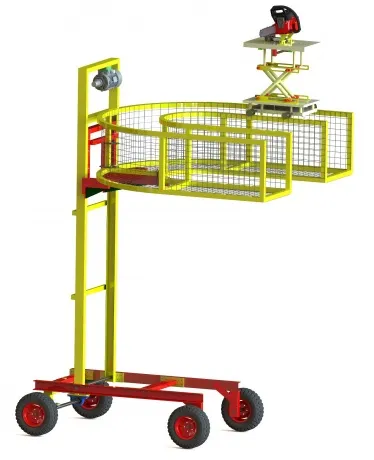
به گزارش گروه دانشگاه خبرگزاری دانشجو، طراحی و ساخت ربات برداشت خرما در چارچوب پایاننامه کارشناسی ارشد خانم پروین محمدی، دانشجوی رشته مهندسی مکانیک بیوسیستم دانشکده فناوری کشاورزی دانشگاه تهران به راهنمایی جعفر مساح، استاد گروه فنی کشاورزی دانشکده فناوری کشاورزی دانشگاه تهران، کیوان آصفپور وکیلیان از دانشگاه علوم کشاورزی و منابع طبیعی گرگان، مهدی شریعتمداری عضو هیأت علمی دانشکده فناوری کشاورزی دانشگاه تهران و الیاس رزاقی انجام شده است.
مساح در بیان ضرورت این پژوهش گفت: «برداشت خرما همواره در بالاترین نقطه از درخت خرما صورت میگیرد و خطرات جانی زیادی برای کشاورز به همراه دارد. در این تحقیق روشی برای استفاده از علم رباتیک در برداشت خرما معرفی شده است. استفاده از بازوی رباتیک در برداشت خرما، گذشته از کاهش خطرات ناشی از شرایط برداشت، باعث حفظ کیفیت محصول در حین برداشت و افزایش سرعت برداشت میشود.»
استاد دانشکدگان کشاورزی و منابع طبیعی دانشگاه تهران در توضیح فرآیند طراحی و ساخت این بازوی رباتیک گفت: «در ابتدا مکانیزمهای بازو با استفاده از نرمافزارهای Solidworks و Adams طراحی و مورد ارزیابی قرار گرفت. سپس درجه آزادی، سینماتیک مستقیم و فضای کاری برای بازوی طراحیشده محاسبه شد. همچنین حاملی برای بازوی رباتیک طراحی و ساخته شد که دارای مجموعه فرمان جهت سهولت در نزدیک شدن به نخل خرما است. به منظور افزایش درجه آزادی در زمان برداشت خوشه و بهبود فضای کاری، به بازوی رباتیک، مفصل مچ نیز افزوده شده است.»