

پنجشنبه 13 آذر 1404 – 13:30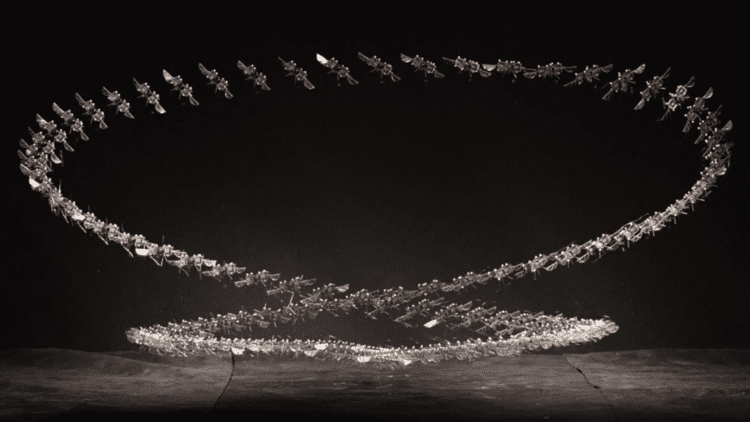 محققان MIT با توسعه یک حشره رباتیک موفق شدند پرواز سریع و حرکات دقیق مشابه حشرات را شبیهسازی کنند که میتواند پایهای برای رباتهای پرنده مستقل و عملیاتی در دنیای واقعی باشد.
تکناک
این دستاورد نقطه عطفی در حوزه میکروروباتیک است، جایی که تا پیش از این ثبات پرواز و سرعت به مراتب از تواناییهای طبیعت عقبتر بود. نسلهای پیشین حشرات رباتیک تنها میتوانستند با سرعت کم و در مسیرهای قابل پیشبینی حرکت کنند، اما ربات جدید این محدودیت را برطرف کرده است.
کوین چن، دانشیار دپارتمان مهندسی برق و علوم کامپیوتر MIT، هدف پروژه را به وضوح بیان میکند: «ما قصد داریم این رباتها را در محیطهایی به کار ببریم که رباتهای چهارپره سنتی قادر به پرواز در آن نیستند، اما حشرات میتوانند به راحتی عبور کنند.» او میافزاید: «با استفاده از چارچوب کنترل الهامگرفته از زیستشناسی، عملکرد پروازی ربات ما از نظر سرعت، شتاب و زاویه پیچش تقریبا همسطح حشرات است و این گام مهمی به سوی تحقق هدفهای آینده ما به شمار میرود.»