

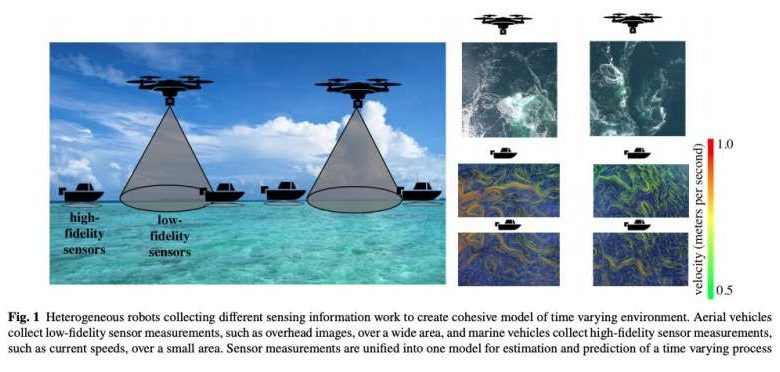
محققان آزمایشگاه GRASP دانشگاه پنسیلوانیا اخیراً چارچوبی را ایجاد کردند که به تیم هایی از ربات ها اجازه می دهند تا فرآیندهای محیطی را با گذشت زمان مدلسازی کنند. در این چارچوب با استفاده از سیستم های چند روباتی، امکان پیش بینی تکامل پدیده های پیچیده ، پویا و غیرخطی مانند آتش سوزی در جنگل ها ، آلودگی حشرات یا پراکندگی آلاینده ها را فراهم کند.