

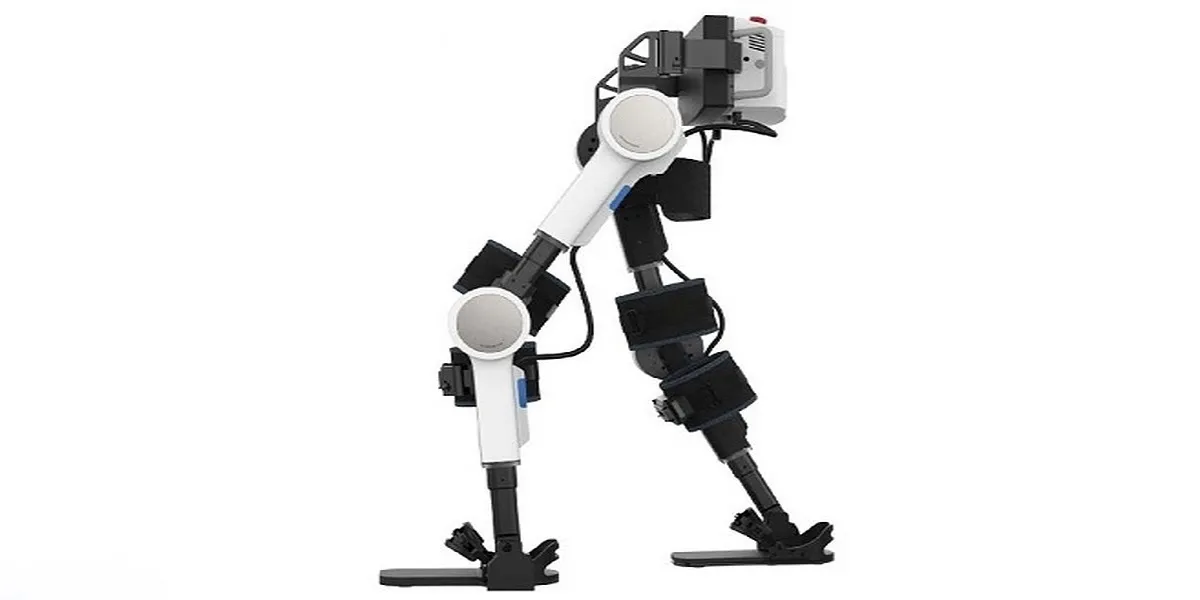
به گزارش گروه دانشگاه خبرگزاری دانشجو، توسعه اسکلت بیرونی اندام تحتانی در سالهای اخیر مورد توجه قرار گرفته است. اسکلت بیرونی اندام تحتانی را به طور کلی میتوان به دو دسته طبقه بندی کرد، که هرکدام بخشی از نیازهای بیمار را برآورده و از روشهای کنترل متفاوتی استفاده میکنند.
حبیب محمد که این پژوهش در قالب رساله دکترای تخصصی وی در رشته مهندسی برق-کنترل انجام شده است، با بیان این مقدمه افزود: دسته اول که “توانبخشی” نامیده میشود، برای کمک به بیماران مبتلا به ضعف عضلانی و بازیابی قدرت اسکلتی عضلانی طراحی شده است و از یک استراتژی کنترل”کمک در صورت نیاز” استفاده میکند. دسته دوم که “کمکی” نامیده میشود برای کمک به بیماران مبتلا به فلج کامل پایین تنه برای راه رفتن مجدد است و از استراتژی کنترل”موقعیت” استفاده میکند.
وی تشریح کرد: در این رساله فقط بر روی دسته دوم تمرکز شده است. استراتژی کنترل موقعیت به سه سطح تقسیم میشود. کنترل سطح بالا که پارامترهای راه رفتن را بر اساس قصد کاربر و شرایط محیط تعیین میکند. کنترل سطح متوسط که الگوی راه رفتن را با توجه به پارامترهای راه رفتن تولید میکند و کنترل سطح پایین که مسیرهای تولید شده مفاصل را مانند PID، دنبال میکند.