

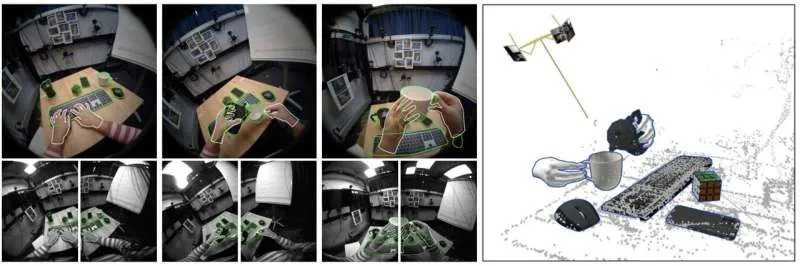
به گزارش گروه دانشگاه خبرگزاری دانشجو، در حالی که بیشتر انسانها به طور ذاتی میتوانند از دستهای خود برای برقراری ارتباط با دیگران یا گرفتن و دستکاری اشیا استفاده کنند، بسیاری از سیستمهای رباتیک موجود فقط در انجام کارهای ساده دستی برتری دارند. در سالهای اخیر، دانشمندان کامپیوتر در سرتاسر جهان در حال توسعه مدلهای مبتنی بر یادگیری ماشینی بودهاند که میتوانند تصاویر انسانها را در حال انجام کارهای دستی پردازش کنند و از اطلاعات بهدستآمده برای بهبود دستکاری ربات استفاده کنند، که به نوبه خود میتواند تعامل یک ربات را هم با انسان و هم با اشیاء اطرافش افزایش دهد.
همچنین میتوان از مدلهای مشابه برای ایجاد رابطهای انسان و ماشین استفاده کرد که بر بینایی رایانه تکیه میکنند یا قابلیتهای سیستمهای واقعیت افزوده و مجازی (AR و VR) را گسترش میدهند. برای آموزش این مدلهای یادگیری ماشین، محققان نیاز به دسترسی به مجموعه داکار رایج نشان میدهیم: ردیابی دست سه بعدی، تخمین وضعیت جسمی ۶DoF، و بلند کردن سه بعدی اجسام ناشناخته در دست. روشهای ارزیابیشده چند نما، که محک زدن آنها بهطور منحصربهفردی توسط HOT۳D فعال شده است، بهطور قابلتوجهی از همتایان تکنمای خود بهتر عمل میکنند.
مجموعه داده HOT۳D منبع باز است و میتواند توسط محققان در سراسر جهان در وب سایت پروژه آریا دانلود شود. در آینده میتواند به توسعه و پیشرفت فناوریهای مختلف، از جمله رابطهای انسان و ماشین، رباتها و دیگر سیستمهای مبتنی بر بینایی کامپیوتری کمک کند.